

パワー エレクトロニクスおよび制御システムの分野では、パルス幅変調 (PWM) とパルス周波数変調 (PFM) の 2 つの技術が、負荷に供給される電力を制御するために広く使用されています。 PWM サプライヤーとして、私はこれら 2 つの変調方式について深い知識を持っています。このブログでは、PWM と PFM の違い、それぞれの長所、短所、および用途について説明します。
基本概念
パルス幅変調 (PWM)
PWM は、パルスの周波数を一定に保ちながら、パルスの幅を変更する技術です。負荷に供給される平均電力は、デューティ サイクルを調整することによって制御されます。デューティ サイクルは、パルス シーケンスの総周期 ($T$) に対するパルス オン時間 ($T_{on}$) の比として定義されます。つまり、$D=\frac{T_{on}}{T}$ となります。
たとえば、周期が 1 ミリ秒の PWM 信号があり、パルスオン時間が 0.5 ミリ秒の場合、デューティ サイクルは 0.5 または 50% になります。デューティ サイクルを変更することで、負荷に適用される平均電圧または電流を変更できます。これは、モーター速度制御、LED 調光、電源などのアプリケーションで一般的に使用されます。
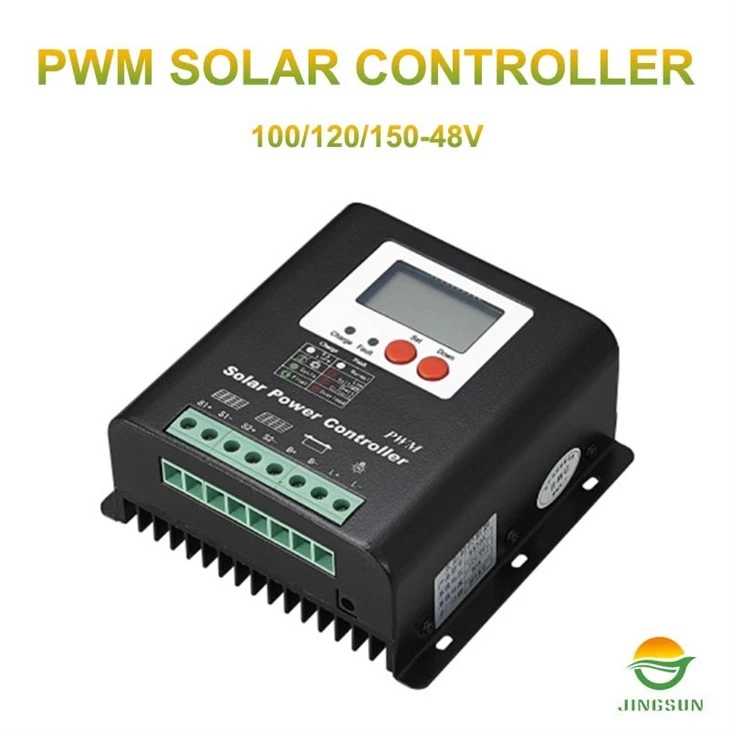
PWM サプライヤーとして、当社は以下を含む幅広い PWM ベースの製品を提供しています。30A ソーラーコントローラー、PWM24V、12V PWM、 そして48V PWM ソーラー充電コントローラー。これらの製品は、PWM テクノロジーを使用して、ソーラー パネルからのバッテリーの充電プロセスを効率的に制御します。
パルス - 周波数変調 (PFM)
一方、PFM は、パルスの幅を一定に保ち、パルスの周波数を変化させて負荷に供給される電力を制御する変調技術です。負荷がより多くの電力を必要とする場合、パルスの周波数は増加し、負荷がより少ない電力を必要とする場合、周波数は減少します。
PFM は、軽負荷時の効率が重要となる低電力アプリケーションでよく使用されます。たとえば、一部のバッテリ駆動デバイスでは、デバイスがスタンバイ モードまたは低アクティビティ モードにあるときに、PFM を使用して電力消費を削減できます。
動作の違い
信号特性
PWM と PFM の最も明らかな違いは、信号特性にあります。 PWM では、周波数は固定され、デューティ サイクルが変化します。これは、連続するパルス間の時間間隔は同じままですが、各パルスの長さは変化することを意味します。対照的に、PFM では、パルス幅は一定ですが、連続するパルス間の時間間隔が変化するため、周波数が可変になります。
電力供給
PWM は、負荷に正確な量の電力を供給するのに非常に効果的です。デューティサイクルを正確に制御できるため、平均電力を高精度に調整できます。これにより、負荷が安定した明確な電源を必要とするアプリケーションに適しています。
ただし、PFM は、さまざまな負荷レベルで効率を最適化することに重点を置いています。軽負荷では、PFM の低周波数動作によりスイッチング損失が低減され、システム全体の効率が大幅に向上します。ただし、特に負荷に厳しい電力要件がある場合、電力供給の点では PWM ほど正確ではない可能性があります。
制御の複雑さ
PWM 制御は比較的簡単に実装できます。制御回路はパルスのデューティ サイクルを調整するだけでよく、これは単純なアナログまたはデジタル回路を使用して実現できます。このシンプルさにより、PWM は多くのアプリケーションで一般的な選択肢となっています。
PFM 制御はさらに複雑です。制御回路は、負荷要件に応じてパルスの周波数を継続的に調整する必要があります。これには、より高度な制御アルゴリズムが必要であり、安定した動作を保証するために追加のフィードバック メカニズムが必要となる場合があります。

メリットとデメリット
PWMの利点
- 正確な電力制御: 前述したように、PWM を使用すると、負荷に供給される電力を正確に制御できます。これは、正確な位置決めと速度制御が必要なサーボ モーター制御などのアプリケーションでは不可欠です。
- 実装の容易さ: PWM制御のシンプルさにより、さまざまなシステムへの実装が容易になります。幅広いパワーデバイスで使用でき、アナログとデジタルの両方の制御方式と互換性があります。
- 低リップル: 電源アプリケーションでは、PWM は比較的低リップルの出力電圧または電流を生成できるため、敏感な電子コンポーネントにとって有益です。
PWMのデメリット
- スイッチング損失: 高周波数では、PWM は重大なスイッチング損失を受ける可能性があります。これらの損失は電源スイッチのオン/オフ時に発生し、特に軽負荷時にシステム全体の効率を低下させる可能性があります。
- 電磁妨害 (EMI): PWM の固定周波数動作により電磁干渉が発生する可能性があるため、電磁両立性 (EMC) 規格を満たすために追加のフィルタリングやシールド対策が必要になる場合があります。
PFMのメリット
- 軽負荷時の高効率: PFM は、スイッチング周波数が低減され、スイッチング損失が低減されるため、軽負荷では非常に効率的です。これにより、省電力が重要なバッテリ駆動のデバイスに適しています。
- EMIの低減: PFM の可変周波数動作により、EMI エネルギーがより広い周波数範囲に分散され、PWM と比較してピーク EMI レベルを低減できます。
PFMのデメリット
- 精度の低い電力制御: PFM は、特に負荷が一定で明確に定義された電源を必要とするアプリケーションでは、PWM と同レベルの正確な電力制御を提供できない場合があります。
- 複雑な制御: PFM の制御要件がより複雑になると、実装がより困難になり、制御回路のコストが増加する可能性があります。
アプリケーション
PWMアプリケーション
- モーター制御: PWM は、DC モーターやサーボ モーターなどのモーター制御アプリケーションで広く使用されています。 PWM 信号のデューティ サイクルを調整することで、モーターの速度とトルクを正確に制御できます。
- LED調光: LED 照明システムでは、LED の明るさを制御するために PWM が使用されます。 PWM 信号のデューティ サイクルを変更することで、LED に流れる平均電流を調整でき、その結果、異なるレベルの明るさが得られます。
- 電源: PWM は、出力電圧を調整するためにスイッチング電源で一般的に使用されます。 PWM 信号のデューティ サイクルは、出力電圧からのフィードバックに基づいて調整され、安定した出力を維持します。
PFM アプリケーション
- バッテリー駆動のデバイス: PFM は、携帯電話、タブレット、ウェアラブル デバイスなどのバッテリ駆動のデバイスでよく使用されます。軽負荷時の効率が高いため、これらのデバイスのバッテリ寿命を延ばすことができます。
- 低消費電力センサー: 低電力センサー アプリケーションでは、PFM を使用してセンサーの消費電力を制御できます。センサーは、活動が少ない期間には低い電力レベルで動作し、必要に応じて電力を増やすことができます。
結論
要約すると、PWM と PFM はどちらもパワー エレクトロニクスにおける重要な変調技術であり、それぞれに独自の特性、長所、短所があります。 PWM は正確な電力制御と比較的単純な実装を必要とするアプリケーションに適していますが、PFM は軽負荷時の高効率が優先されるアプリケーションに適しています。
当社はPWMサプライヤーとして、お客様の多様なニーズに応える高品質なPWM製品を提供しています。必要かどうか30A ソーラーコントローラー太陽光発電システムの場合、PWM24V一般的な電力制御の場合、12V PWM小規模アプリケーションの場合、または48V PWM ソーラー充電コントローラー大規模な太陽光発電設備の場合、当社はお客様に最適なソリューションを提供します。
当社のPWM製品にご興味がございましたら、またはPWMおよびPFMに関するご質問がございましたら、購入および交渉についてお気軽にお問い合わせください。当社は、お客様の電力制御のニーズを満たす最高の製品とサービスを提供することに全力で取り組んでいます。
参考文献
- エリクソン、RW、マクシモビッチ、D. (2001)。パワーエレクトロニクスの基礎。スプリンガー。
- モハン、N.、ウンデランド、TM、ロビンズ、WP (2012)。パワー エレクトロニクス: コンバータ、アプリケーション、および設計。ワイリー。